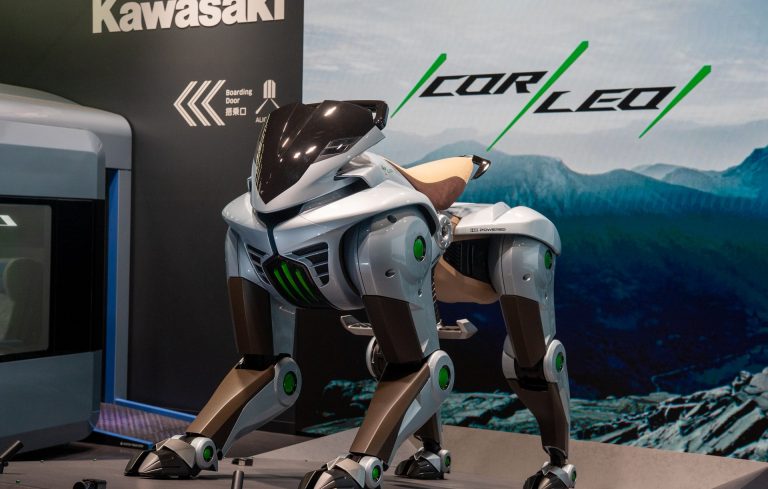
קוואסאקי הציגה את Corleo, מכונה רובוטית על ארבע רגליים שנועדה לשאת רוכב כמו סוס, כמודל קונספט לשנת 2050. שמונה חודשים אחר כך היא הקדימה את יעד המסחור ל-2035 והקימה לשם כך צוות פיתוח ייעודי, הכפוף ישירות לנשיא החברה. המכונה עצמה כמעט לא השתנתה בדרך. מה שהשתנה הוא ההגדרה של מה שקוואסאקי מנסה למכור כאן, וההגדרה הזו כוללת היום גם משחק וגם סימולטור שאמור להזין את שניהם.
בלוח הזמנים המעודכן יש שלוש תחנות. הראשונה היא סימולטור רכיבה, שיעד השלמתו הוא 2027. אחריה אמור Corleo לשמש כרכב ניוד בשטח תערוכת אקספו 2030 בריאד שבערב הסעודית, ורק בסוף יגיע דגם מסחרי מלא ב-2035. הסימולטור, מקדים את הרכב עצמו בשמונה שנים.
מה בדיוק עמד בקלן
הבכורה האירופית של Corleo נערכה בסוף אוגוסט בתערוכת gamescom בקלן שבגרמניה, אחת מתערוכות הגיימינג הגדולות בעולם, בביתן של קוואסאקי באולם 10. מה שעמד שם היה מוקאפ בגודל מלא. מבקרים יכלו לשבת עליו, לצלם תמונות וסרטונים, וזה הכול. לא הייתה שם רכיבה, לא נסיעת הדגמה ולא סימולטור עובד, וקוואסאקי עצמה הקפידה לקרוא לתצוגה בשמה: דגם ראווה בגודל מלא.
את הקטגוריה היא מנסה להגדיר בעצמה. השם הרשמי שהיא נותנת למכונה הוא RMV, ראשי תיבות של Robotic Multi-legged Vehicle, כלומר רכב רובוטי רב-רגליים. הכינוי "סוס רובוטי", שדבק בה כמעט בכל פרסום מאז אוסקה, הוא המצאה של הציבור והתקשורת.
ההיגיון ההנדסי מאחורי המכונה מגיע משני העסקים שהתאגיד מפעיל במקביל: רובוטיקה, ואופנועים ורכבי שטח כמו Teryx H2. השליטה ב-Corleo אמורה להתבצע בהטיית משקל הגוף, בדיוק כמו ברכיבה על סוס, ופונקציות סיוע אמורות לאפשר גם למתחילים לחצות שטח הררי ומים. מנגנון ה-swing-arm, שנלקח היישר מעולם האופנועים, מאפשר לרגליים האחוריות לנוע מעלה ומטה בנפרד מהקדמיות, לספוג זעזועים ולהשאיר את הרוכב בתנוחה שממנה קל לסרוק את השטח שלפניו. ההנעה חשמלית, והאנרגיה מגיעה ממימן: מיכל מוכנס לחלק הרגל האחורית, ומנוע מימן שמותקן בחלק הרגל הקדמית מייצר ממנו זרם.
הז'אנר שעוד לא קיים
מהנקודה הזו ואילך התוכנית עוברת למסכים. באתר התאגידי שהקימה לפרויקט מציגה קוואסאקי צורת בידור שהיא מכנה "mecha esports", ולטענתה השליטה חסרת התקדים במכונות רב-רגליות כמו Corleo תעלה את הריגוש שבתחרויות ובמרוצים לרמה חדשה. המונח הזה הוא שלה, לא של אתרי הגיימינג שדיווחו עליו.
סימולטור הרכיבה אמור למלא שני תפקידים במקביל: פלטפורמת פיתוח למכונה האמיתית מצד אחד, ובקר לז'אנר החדש מצד שני. קוואסאקי מתארת לולאה שבה שחקנים בכל העולם משתפרים בשליטה ב-Corleo הווירטואלי, והשיפורים האלה מוזנים בחזרה אל ביצועי המכונה הפיזית. "בשדה החדש הזה שבו עוד לא נקבע דבר", היא כותבת, "אתה עשוי להיות האלוף הראשון בהיסטוריה האנושית".
מעבר להצהרה הזו אין כרגע דבר. אין משחק, אין פלטפורמה, אין תאריך לתחרות ואין פרס. באותו אתר מופיעים גם רעיונות נלווים, ובהם דגם Corleo mini בגודל כף יד שיופעל מרחוק דרך הסימולטור, והופעה של המכונה בתוך משחקי קונסולה רגילים שנשלטים בשלט.
הכיוון ההפוך
יצרניות רכב נכנסות לעולם הגיימינג כבר עשרות שנים, וכמעט תמיד באותה דרך: דגם שכבר נמכר בשוק נכנס למשחק מרוצים פופולרי ומשמש שם כפרסומת ארוכה. קוואסאקי הולכת מהכיוון ההפוך. היא בונה מכונה שעדיין לא קיימת, ומתכננת לייצא את נתוני התנועה והמודלים התלת-ממדיים שנאספו בפיתוח שלה אל תוך משחקים שעוד לא נכתבו. המפגש בין רובוטיקה לתעשיית הרכב אינו חדש כשלעצמו והוא קורה כבר שנים בתוך פסי הייצור, אלא ששם הרובוט מרכיב את הרכב וכאן הוא הרכב.
את התהודה קוואסאקי כבר מודדת. היא מדווחת על כ-1.2 מיליארד חשיפות מצטברות ברשתות החברתיות מאז ההצגה באוסקה, מדד שהיא אוספת ומפרסמת בעצמה, ולמכונה יש כבר חשבון אינסטגרם רשמי משלה. סביב Corleo נבנתה גם מטרייה רחבה יותר בשם SAFE ADVENTURE, שכוללת מערכת ניווט לסמארטפון שמזהה מזג אוויר, טמפרטורה, מצב פני הדרך והופעות של חיות בר בהרים.
רוב מה שמונח היום על השולחן הוא עדיין תוכנית. הדבר היחיד בפרויקט שיש לו יעד קרוב ומוגדר הוא הסימולטור של 2027, ולמכונה הפיזית אין תאריך משלה מלבד המספר הרחוק 2035. כלומר הדבר הראשון שקוואסאקי מתכוונת למסור לידיים של אנשים הוא הבקר, ורק שמונה שנים אחריו, לפי התוכנית שלה, המכונה שהוא אמור לשלוט בה.